
综合新闻
重庆研究院在仿生磁调控电子皮肤应用于机器人自适应触觉感知研究中取得进展
时间:2026-10-28编辑:
近年来,电子皮肤作为一种新兴柔性传感器件,在健康医疗、触觉反馈、机器人感知等领域具有重要应用价值。尤其是在机器人触觉感知方面,电子皮肤不仅可搭建人—机—物交互桥梁,还能赋予机器人更丰富的触觉信息感知能力。然而,现有电子皮肤多存在力感知特性单一、导电状态固定、响应机制被动等问题,难以模拟人体皮肤在复杂动态场景中的主动触觉感知与自反馈调节,做到同时兼顾高灵敏度、宽量程和环境自适应能力。如何在机器人触觉领域实现“自适应感知”,让传感器根据外界环境变化动态调整性能,一直是科学家们努力突破的难题。
近日,重庆研究院魏大鹏研究员团队,受人体触觉神经网络启发,成功研发出一种基于仿生自适应机制的柔性电子皮肤,并在《Nano Research》期刊上发表了题为“Self-adaptive magnetically force-sensitive electronic skin based on biomimetic conductive network structure”的封面论文。
本研究开发了一种基于仿生“岛-桥”拓扑导电网络的自适应力敏电子皮肤,器件利用磁场作用下有序成链的钕铁硼磁性微粒作为“岛”、表面负载的多壁碳纳米管借助电子隧穿效应形成导电活性“桥”,模拟神经突触实现电磁耦合下的网络动态重构与力敏性能磁场调控;其内部多级金字塔微结构可在外力作用下汇聚应力、缩短导电通路间距,配合5 nm厚HfO2隧穿势垒层抑制界面本征噪声、将信噪比提升约14倍,使传感器在1 Pa至3.5 MPa超宽压力范围内实现性能动态优化,低压灵敏度可达235.6 kPa-1,中压区信噪比89 dB,同时具备10 ms快速响应与超10000次循环的稳定特性。
研究团队将该电子皮肤集成于小米CyberDog机器狗脚掌,搭配自研PCB采集电路与上位机软件采集0.3 m/s行走时的足底压力信号,通过LSTM时序神经网络对泥地、沙地、草地、塑胶地、瓷砖地五种地形、五种磁场条件下共计5000组样本进行训练识别,最高地形识别准确率达99.21%,还能够分辨茂密与稀疏草地等同地形内的细微差别。t-SNE降维结果也印证了软质地面适配低磁场感知、硬质地面适配高磁场感知的自适应触觉规律,为足式机器人智能触觉感知提供了新方案。
重庆研究院研究生张冰雪为论文第一作者,机器人技术与系统中心魏大鹏研究员为通讯作者。该研究为机器人触觉智能提供了新范式,使电子皮肤不再只是被动的力敏元件,而是能够根据外界环境主动调节感知策略的智能系统,有望在复杂地形探索、灾害救援、人机交互等场景中发挥重要作用。本研究得到了国家自然科学基金、重庆市重点项目、深圳市科技计划项目等项目的支持。
相关论文链接:https://doi.org/10.26599/NR.2026.94908965
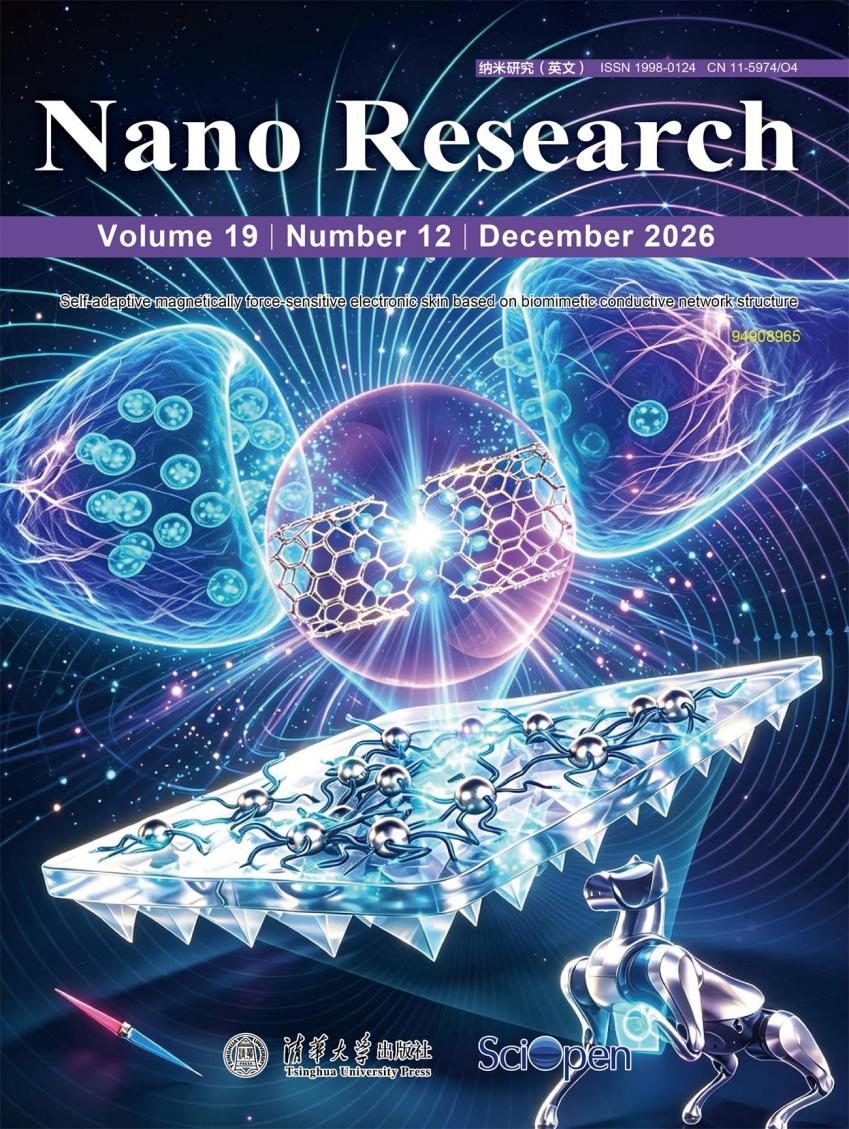
仿生自适应磁调控电子皮肤(封面论文)

中国科学院重庆绿色智能技术研究院 版权所有京ICP备05002857号渝公网安备50010943035号